


หุ่นยนต์คอมโพสิต
รุ่น:MDAGV-PD01


หุ่นยนต์คอมโพสิตชนิดตีนตะขาบ
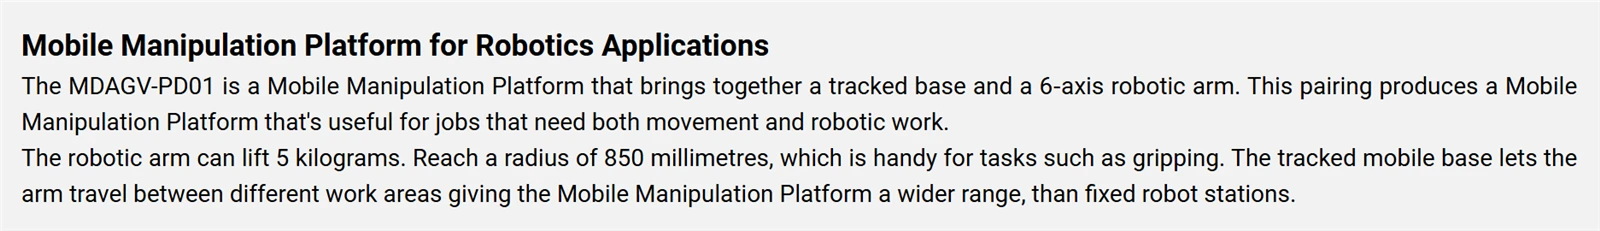
หุ่นยนต์คอมโพสิตมักจะหมายถึงหุ่นยนต์ที่รวมโมดูลการทำงานที่แตกต่างกัน เช่น แพลตฟอร์มเคลื่อนที่และแขนหุ่นยนต์ไว้ในระบบเดียวกัน ด้วยการผสานความสามารถในการเคลื่อนที่และการปฏิบัติงานเข้าด้วยกัน หุ่นยนต์ประเภทนี้จึงเหมาะสมกับงานหุ่นยนต์และการพัฒนาแอปพลิเคชันต่างๆ
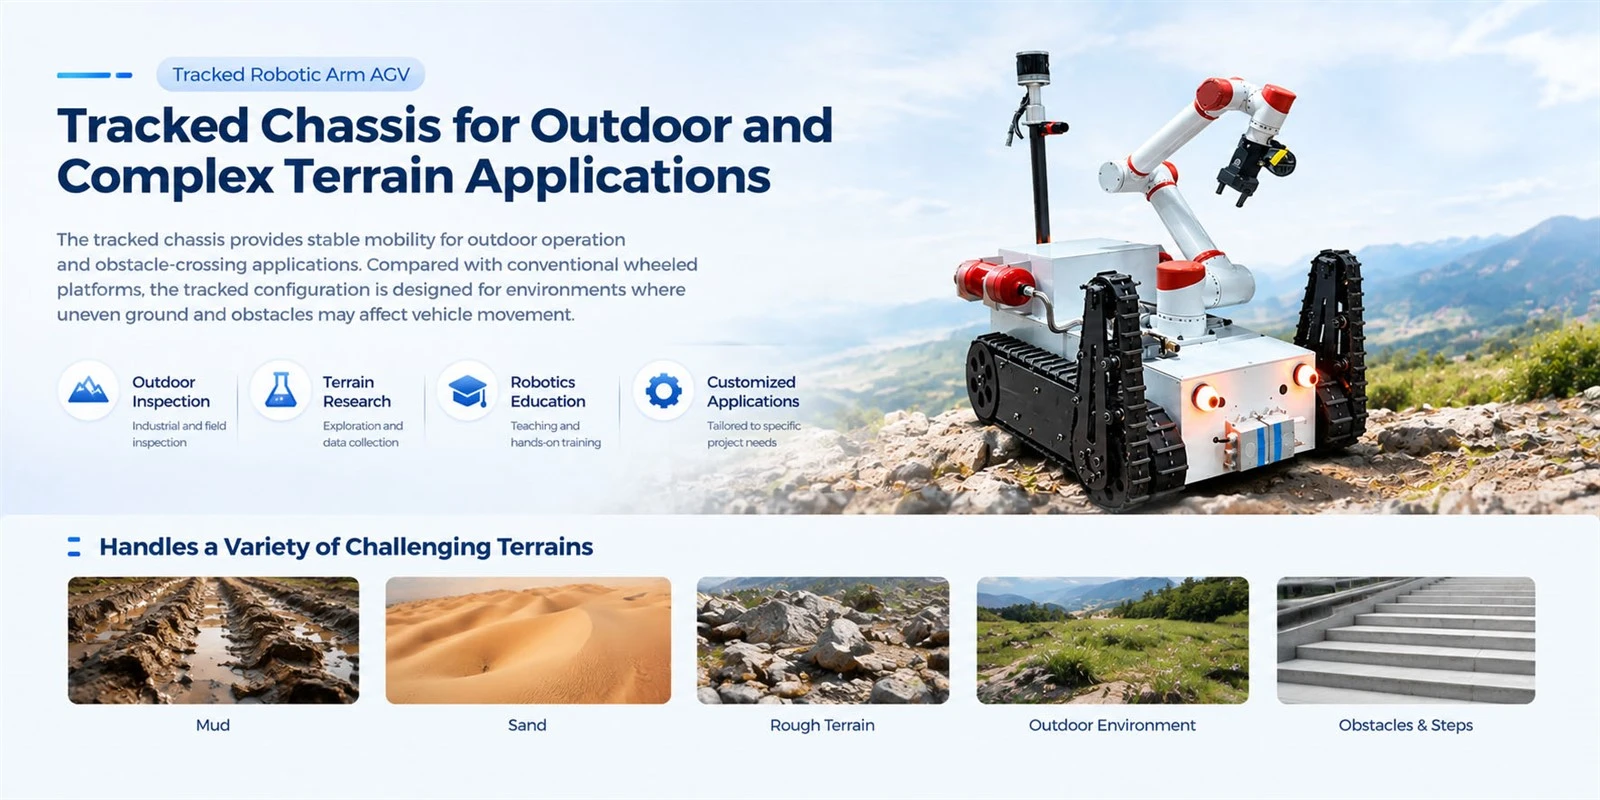
หุ่นยนต์คอมโพสิตนี้ใช้แชสซีแบบติดตามและติดตั้งแขนหุ่นยนต์หกแกน ซึ่งสามารถใช้สำหรับการศึกษาและการฝึกอบรมหุ่นยนต์ การวิจัยทางวิทยาศาสตร์ และการพัฒนาผลิตภัณฑ์ โครงสร้างรางเหมาะสำหรับการเคลื่อนย้ายกลางแจ้งและสภาพแวดล้อมที่มีสภาพพื้นดินที่ซับซ้อน เป็นรากฐานด้านฮาร์ดแวร์สำหรับการทดลองที่เกี่ยวข้องกับหุ่นยนต์ปฏิบัติการเคลื่อนที่
1. โครงสร้างแบบบูรณาการ
หุ่นยนต์คอมโพสิตนี้รวมแชสซีเคลื่อนที่แบบติดตามและแขนหุ่นยนต์หกแกนไว้บนแพลตฟอร์มเดียวกัน ผสมผสานการเคลื่อนที่เข้ากับการทำงานเชิงกล ทำให้เหมาะสำหรับการทดลองหุ่นยนต์เคลื่อนที่และการพัฒนาต้นแบบ
2. การทำงานของมือถือและการควบคุมระยะไกล
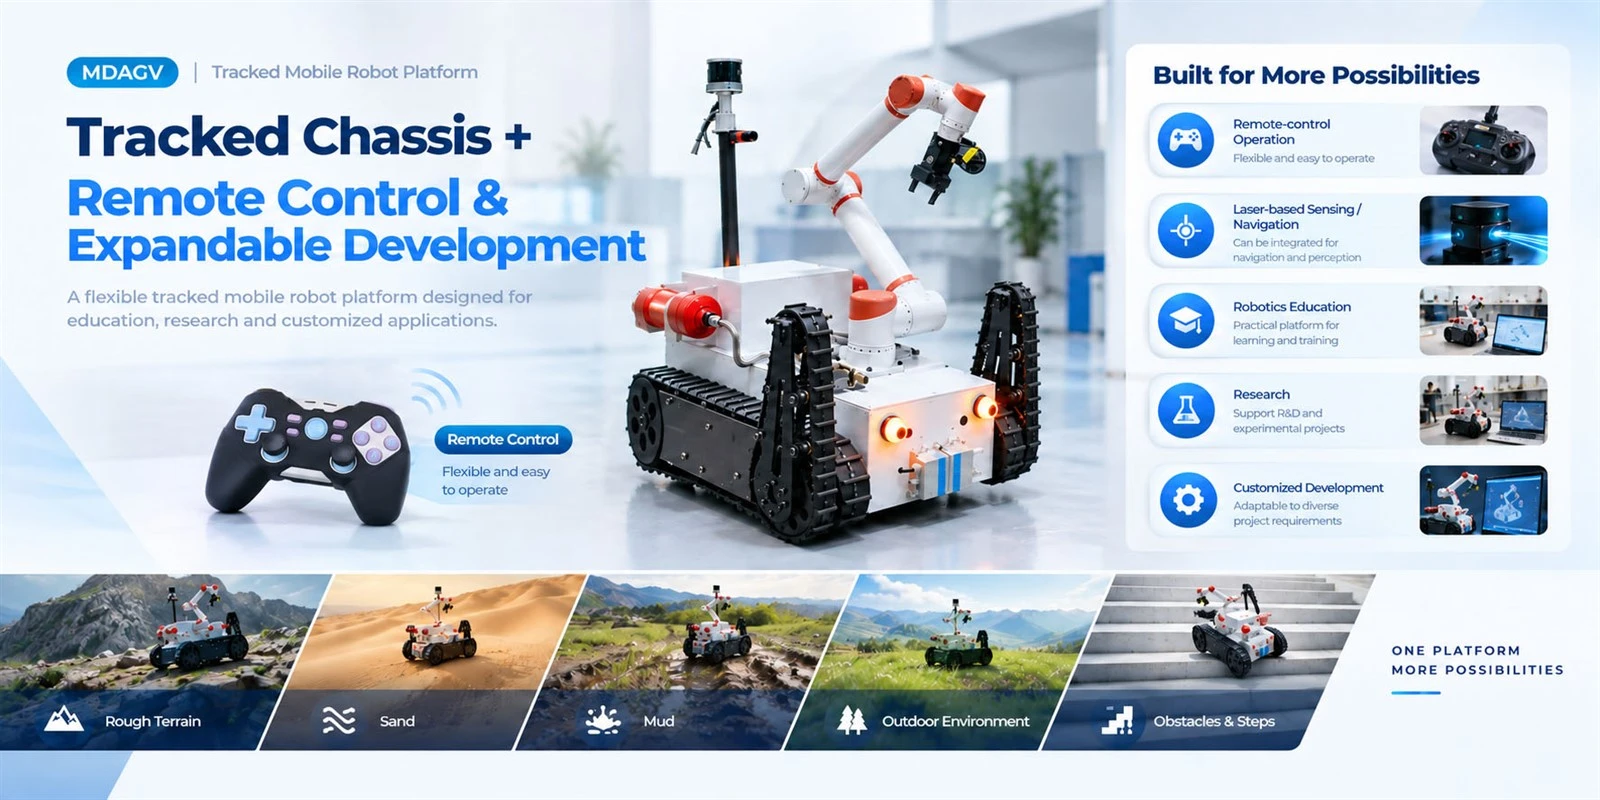
หุ่นยนต์คอมโพสิตรองรับการดำเนินการควบคุมระยะไกลและสามารถใช้สำหรับการควบคุมแบบเคลื่อนที่ การทดสอบการทำงานของหุ่นยนต์ และงานการพัฒนาที่เกี่ยวข้อง โมดูลการทำงาน เช่น เซนเซอร์เลเซอร์ สามารถรวมเข้ากับโครงการเฉพาะได้
3. ความสามารถในการดำเนินงานแบบเคลื่อนที่
หุ่นยนต์คอมโพสิตติดตั้งแขนหุ่นยนต์หกแกนพร้อมน้ำหนักบรรทุก 5 กก. และรัศมีการทำงาน 850 มม. ซึ่งสามารถใช้สำหรับการจับและงานปฏิบัติงานอื่น ๆ การรวมกันของแชสซีแบบติดตามและแขนหุ่นยนต์ทำให้เกิดเงื่อนไขด้านฮาร์ดแวร์ที่สอดคล้องกันสำหรับการใช้งานหุ่นยนต์ควบคุมเคลื่อนที่
4. วัตถุประสงค์ด้านการวิจัยและพัฒนาหลายประการ
หุ่นยนต์คอมโพสิตนี้สามารถใช้สำหรับการสอนหุ่นยนต์ การทดลองวิจัยทางวิทยาศาสตร์ การตรวจสอบต้นแบบ และโครงการที่ปรับแต่งเอง โดยช่วยให้ผู้ใช้ดำเนินการวิจัยเกี่ยวกับการทำงานร่วมกันของหุ่นยนต์เคลื่อนที่และแขนหุ่นยนต์
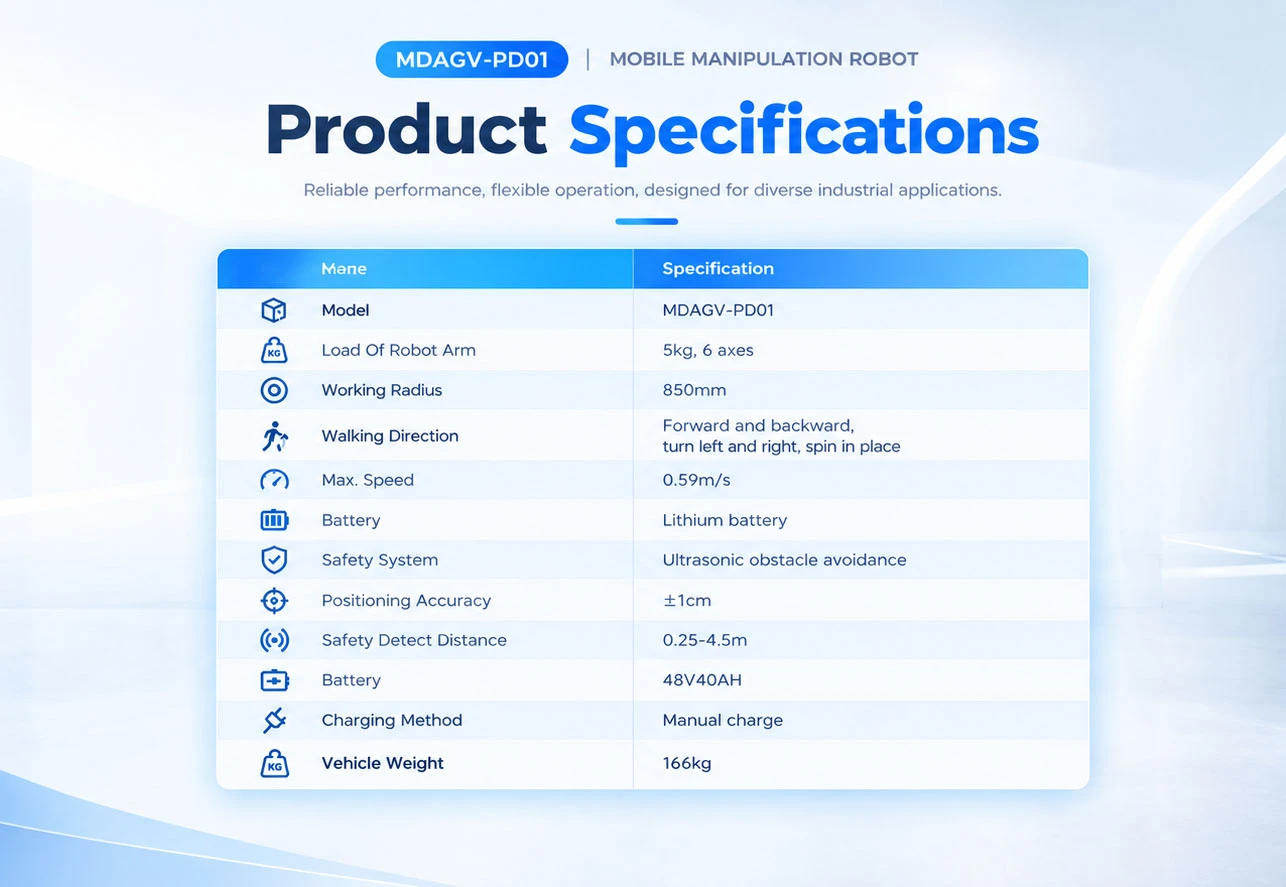
ข้อมูลจำเพาะ
|
ชื่อ |
ข้อมูลจำเพาะ |
|
แบบอย่าง |
MDAGV-PD01 |
|
ขนาด |
L1250*W799*H1300(มม.) |
|
วิธีการนำทาง |
ระบบนำทางด้วยเลเซอร์/รีโมทคอนโทรล |
|
แขนหุ่นยนต์ |
6 แกน |
|
ทิศทางการเดิน |
เดินหน้าและถอยหลัง ทัมซ้ายและขวา |
|
สูงสุด ความเร็ว |
0.59m/s |
|
แบตเตอรี่ |
แบตเตอรี่ลิเธียม |
|
ระบบความปลอดภัย |
อัลตราโซนิก; เซ็นเซอร์เลเซอร์ |
|
ระยะตรวจจับความปลอดภัย |
0.25-4.5 ม. (ไม่จำเป็น) |
|
วิธีการชาร์จ |
การชาร์จด้วยตนเอง |
คุณสมบัติ

มิติ

ข้อกำหนดเพิ่มเติม


ป้ายกำกับยอดนิยม: หุ่นยนต์คอมโพสิต ผู้ผลิตหุ่นยนต์คอมโพสิตของจีน ซัพพลายเออร์ โรงงาน, หุ่นยนต์ติดตามเพื่อความน่าเชื่อถือ, หุ่นยนต์ติดตามสำหรับการปรับแต่ง, หุ่นยนต์ติดตามสำหรับการทำงานในระบบสภาพแสงน้อย, หุ่นยนต์ติดตามอุตสาหกรรม, หุ่นยนต์ติดตามสำหรับแอปพลิเคชันทหาร, หุ่นยนต์ติดตามสำหรับการดำเนินงานในพื้นที่ จำกัด


